Roboterbau
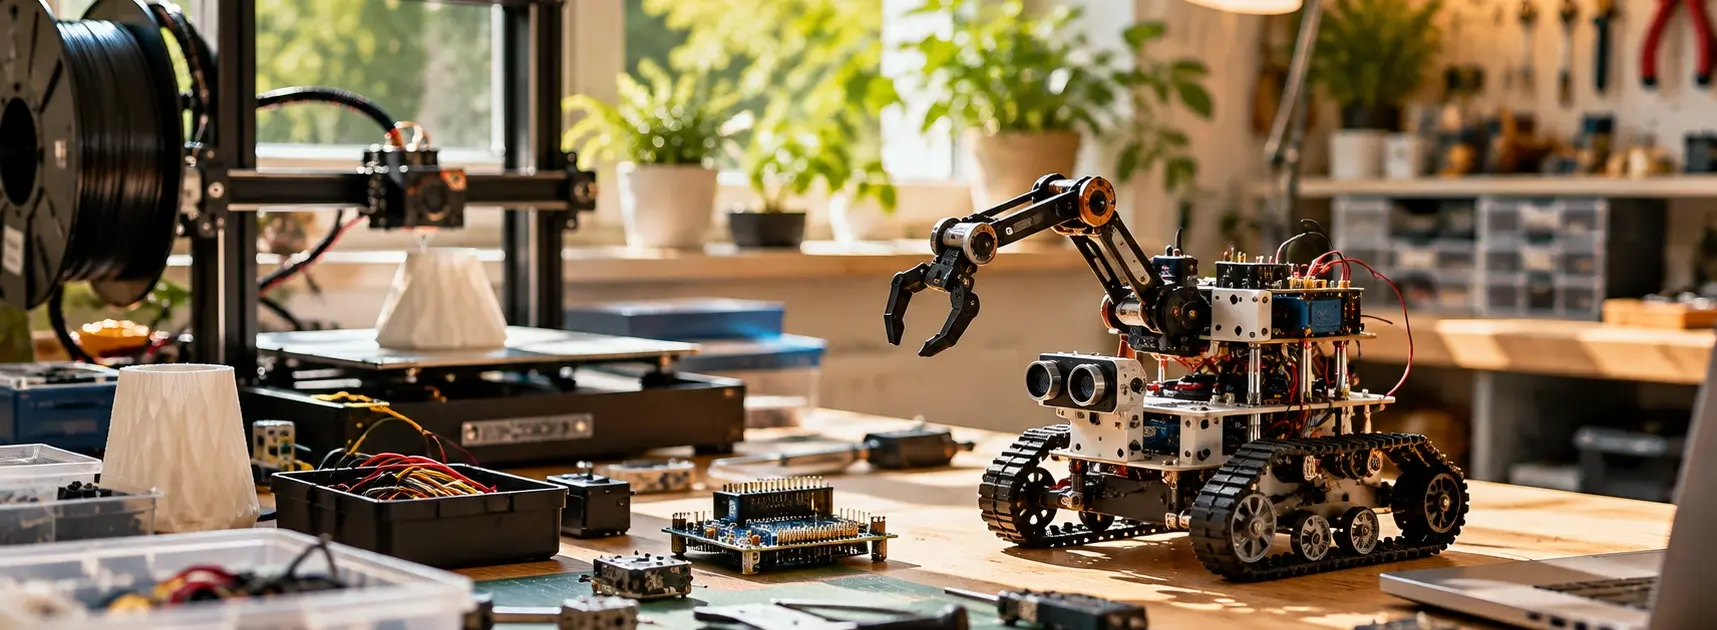
Beim Roboterbau konstruierst du einen eigenen Roboter aus Chassis, Antrieb, Elektronik, Sensoren und Steuerungssoftware. Anders als bei einem fertigen Lernroboter entscheidest du stärker selbst über Größe, Mechanik und Funktionen. Du planst zuerst eine konkrete Aufgabe, baust die Bewegungsplattform und ergänzt danach Sensorik und Programmierung. Benötigt werden mechanische Bauteile, Motoren, Motorcontroller, Steuerboard, Akku und Werkzeuge für Montage und Verkabelung.
Ein funktionierender Eigenbau beginnt mit einer klaren Aufgabe. Ein Linienfolger braucht andere Sensoren und ein anderes Fahrwerk als ein kleiner Greifroboter. Beim Chassis planst du Platz für Akku, Motoren, Steuerung und Kabel und achtest darauf, dass der Schwerpunkt zur Fahrweise passt. Motoren werden über passende Treiber angesteuert und nicht direkt an Mikrocontroller-Pins betrieben. Bevor Sensorik hinzukommt, sollte die Plattform zuverlässig vorwärts, rückwärts und um Kurven fahren beziehungsweise ihre vorgesehenen Gelenke kontrolliert bewegen.
Danach ergänzt du Sensoren schrittweise und prüfst ihre Rohwerte, bevor sie Entscheidungen im Programm auslösen. So lässt sich unterscheiden, ob ein Fehler aus Mechanik, Verkabelung oder Code stammt. Steckverbindungen sind für erste Tests praktisch, dauerhafte Modelle profitieren später von belastbaren Kabeln und gut zugänglichen Baugruppen. Für erste Versuche ist ein kleiner zweirädriger Roboter oft lehrreicher als ein komplizierter humanoider Aufbau. Du kannst daran Antrieb, Energieverbrauch, Sensorik und Regelung verstehen und das System anschließend erweitern. Der Reiz des Eigenbaus liegt darin, dass jede Entscheidung sichtbar wird: Reifen, Übersetzung und Software beeinflussen gemeinsam, wie sich dein Roboter tatsächlich verhält.